UC Berkeley und Nvidia veröffentlichen Open-Source-Werkzeuge, mit denen Teams von KI-Agenten Industrieroboter-Programme schreiben und testen
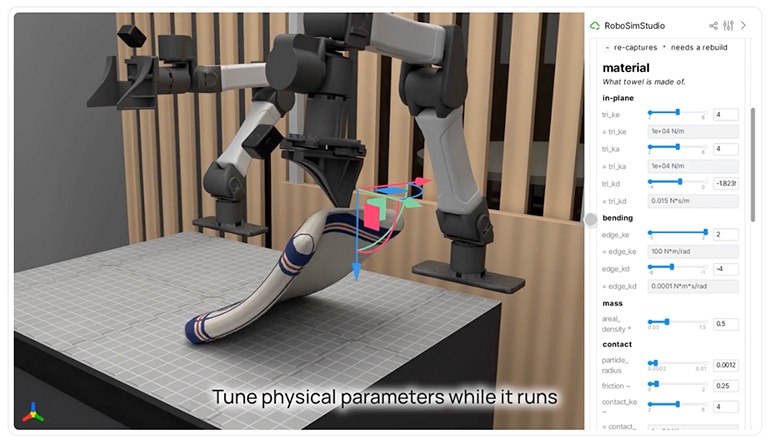
Ken Goldbergs Labor zufolge iterieren die Agenten über die neue Oberfläche RoboSimStudio im Simulator Newton und erzeugen lesbaren Robotercode ohne Trainingsdaten.