Le centre d'innovation des robots humanoïdes de Pékin publie Hi-WBC, un modèle général de contrôle corps entier pour le travail réel
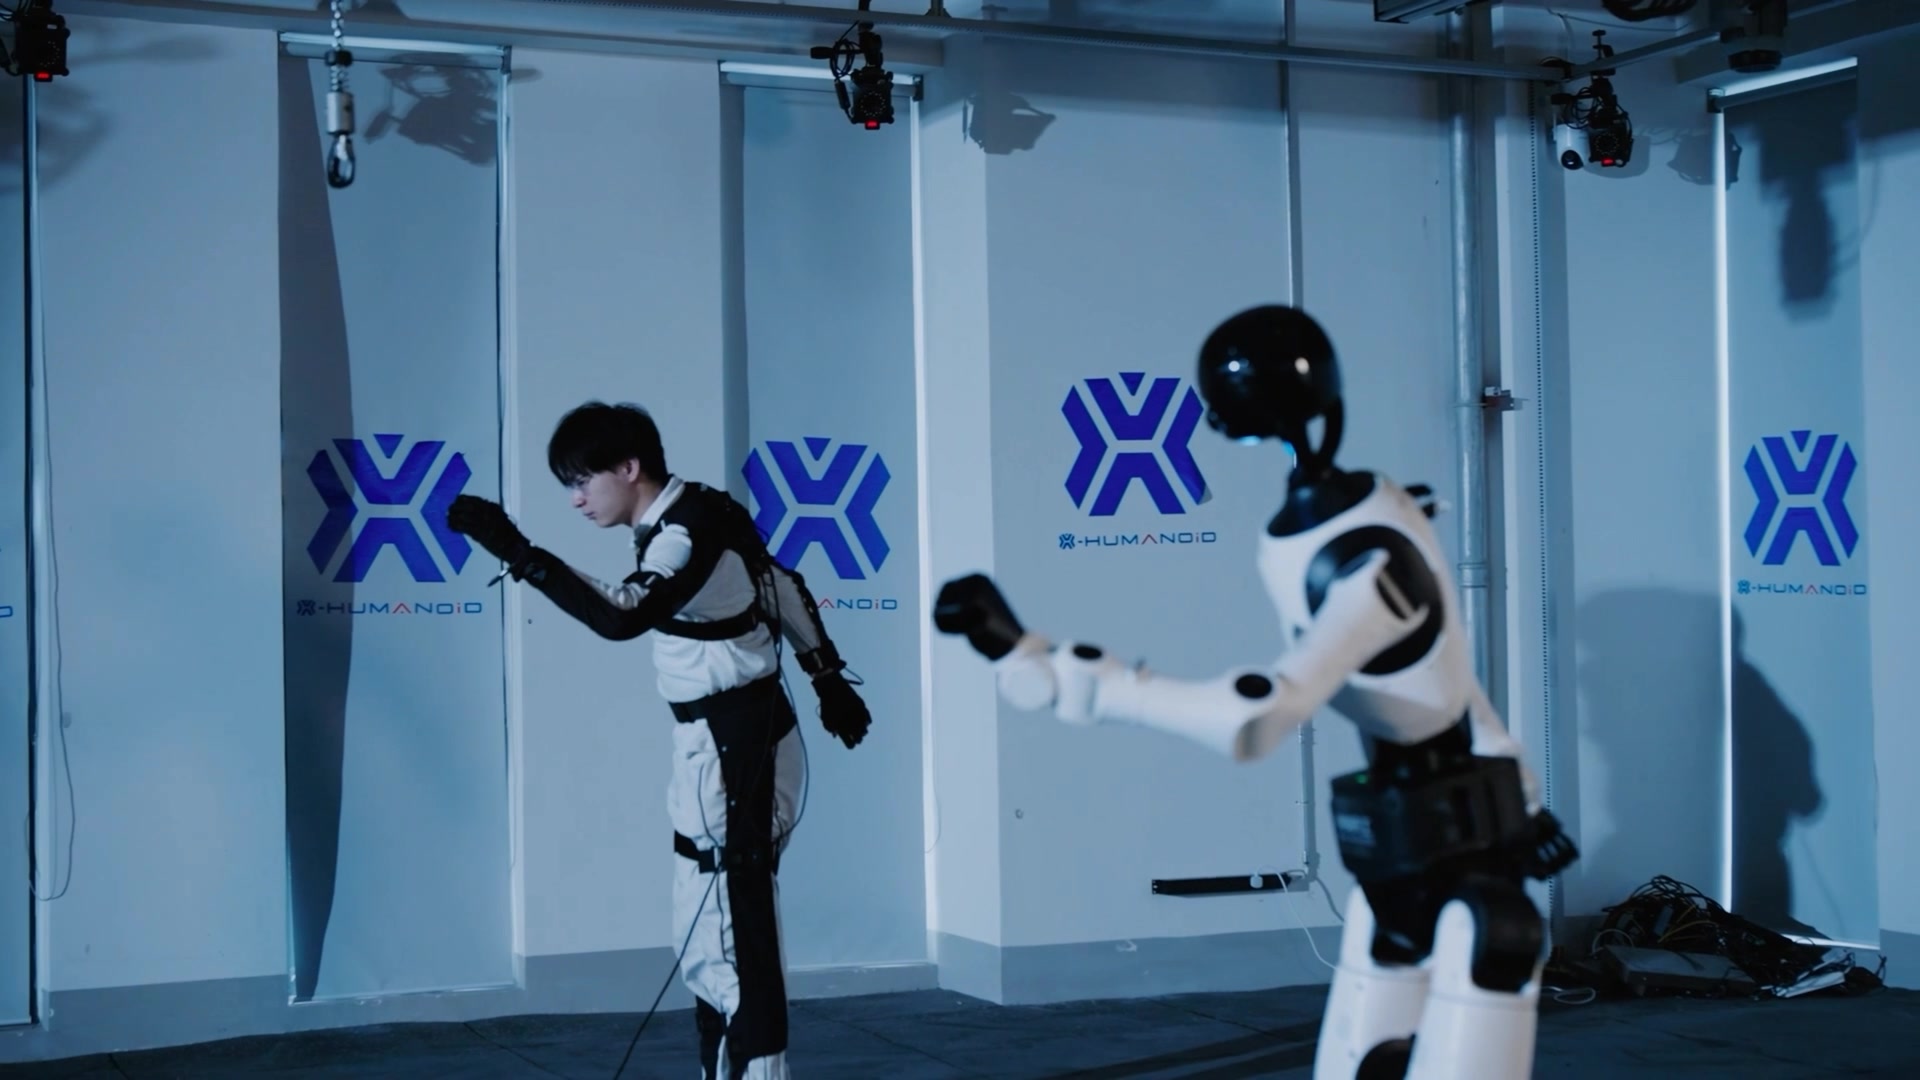
Le modèle traite le mouvement humain comme un plan et non un script, et perçoit les charges via les courants articulaires sans capteur d'effort, selon Beijing Daily ; aucun article ni benchmark n'est cité.
Pourquoi c’est important
Beaucoup d'humanoïdes rejouent des danses mais échouent sous charge, poussée ou sol irrégulier ; Hi-WBC est la tentative du centre de Pékin de combler cet écart. Il combine mélange d'experts et distillation de politiques pour que de nouvelles compétences n'effacent pas les anciennes, et une perception du terrain pour replanifier les appuis plutôt que copier la marche humaine. Le centre a montré plusieurs robots rangeant une salle de réunion en un seul plan. Les affirmations viennent du développeur via Beijing Daily ; à suivre : article, poids ouverts ou tests indépendants.
Faits clés
- Publié sur la plateforme Huisi Kaiwu du centre
- Mélange d'experts avec distillation de politiques
- Perçoit la charge via les courants articulaires, sans capteur d'effort
- La perception du terrain replanifie les appuis
- Des robots ont rangé une salle de réunion en un seul plan