北京人形ロボット創新センター、実作業向けの汎用全身制御モデル「Hi-WBC」を公開
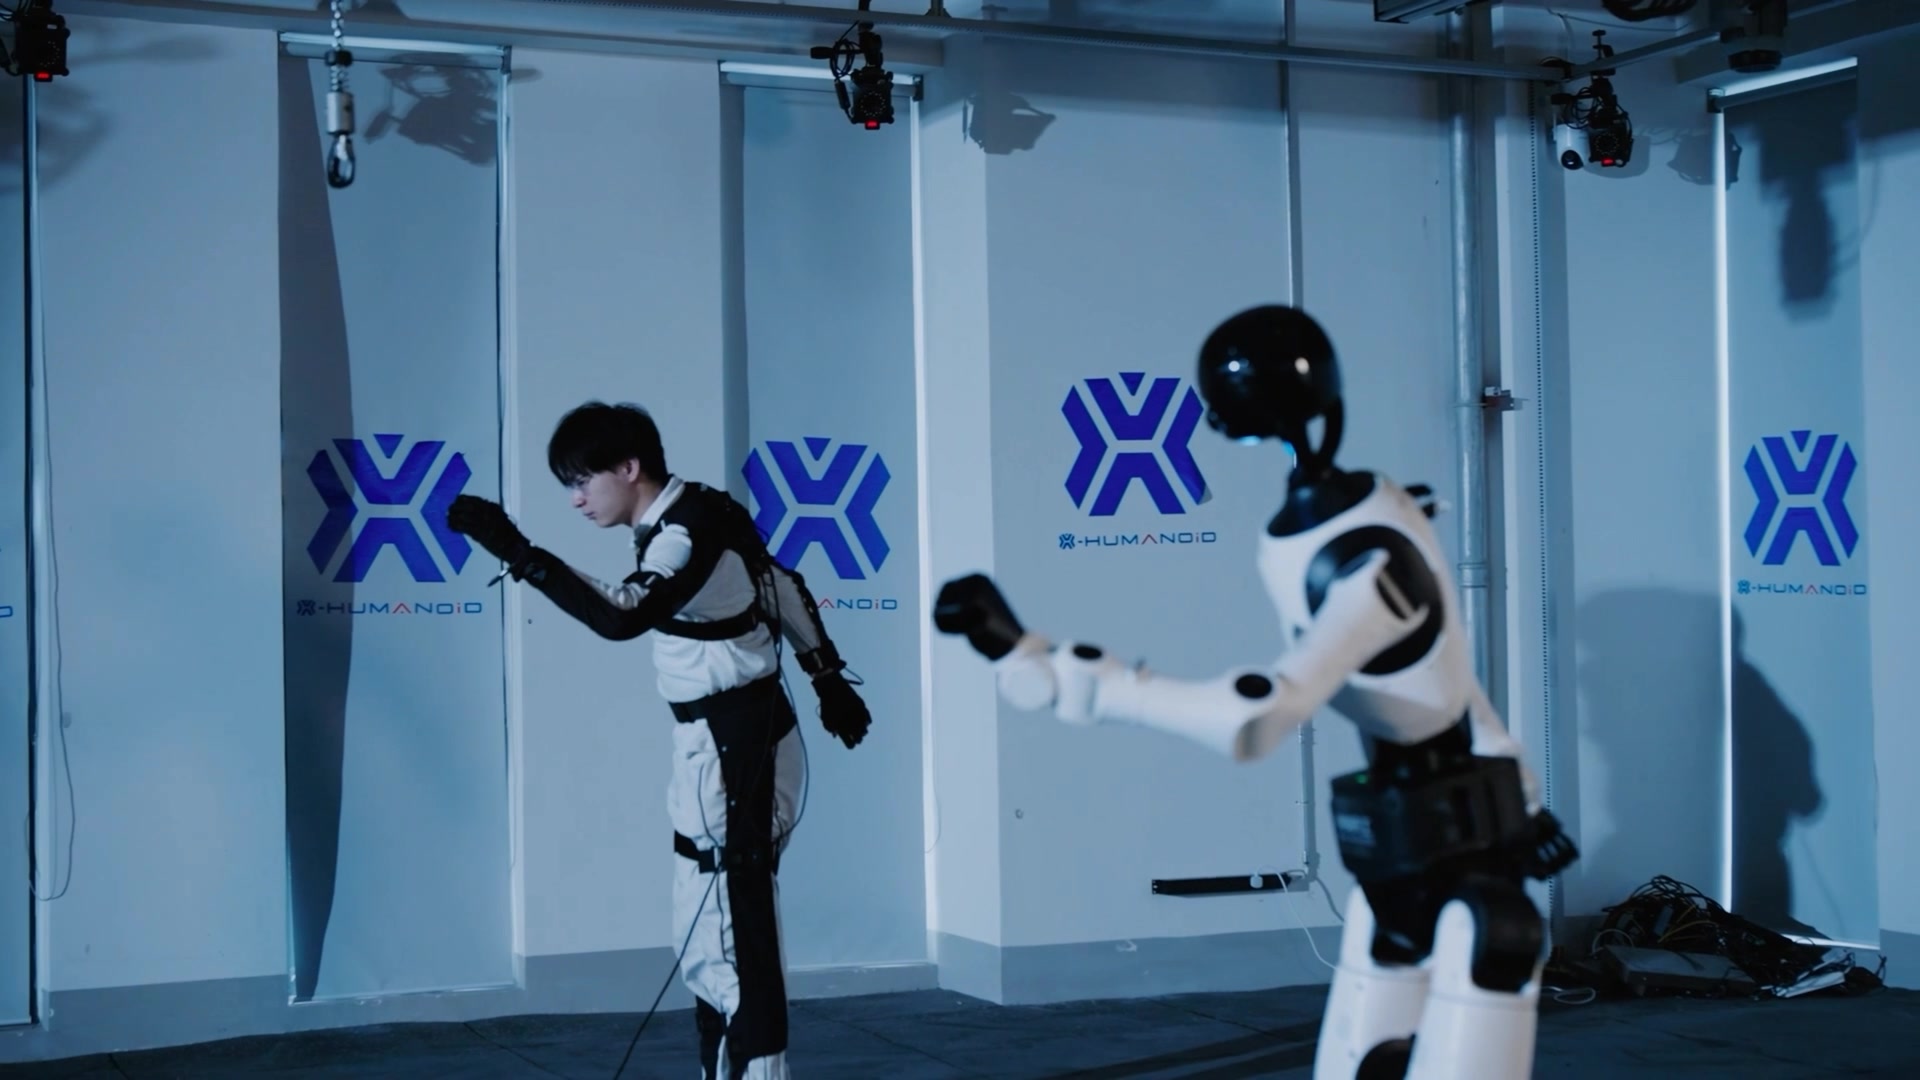
北京日報によると、人の動作を台本ではなく設計図として扱い、追加の力センサーなしに関節電流から負荷を感知する。論文やベンチマークは示されていない。
なぜ重要か
多くのヒューマノイドはダンスを再現できても、荷重や押し、不整地では崩れる。Hi-WBCはその差を埋める北京人形の試みだ。混合エキスパートと方策蒸留で新技能を学んでも旧技能を失わず、地形認識で人の歩容を写すのではなく足場を計画し直す。複数台が会議室を片付ける様子をワンカットで公開した。主張は開発元によるもので北京日報が報じた。論文、公開重み、第三者検証が待たれる。
要点
- 「慧思開物」プラットフォームで公開
- 混合エキスパートと方策蒸留
- 関節電流で荷重を感知、追加の力センサー不要
- 地形認識で足場を再計画
- 複数台がワンカットで会議室を片付け