北京人形机器人创新中心发布 Hi-WBC 通用全身控制模型,面向真实作业
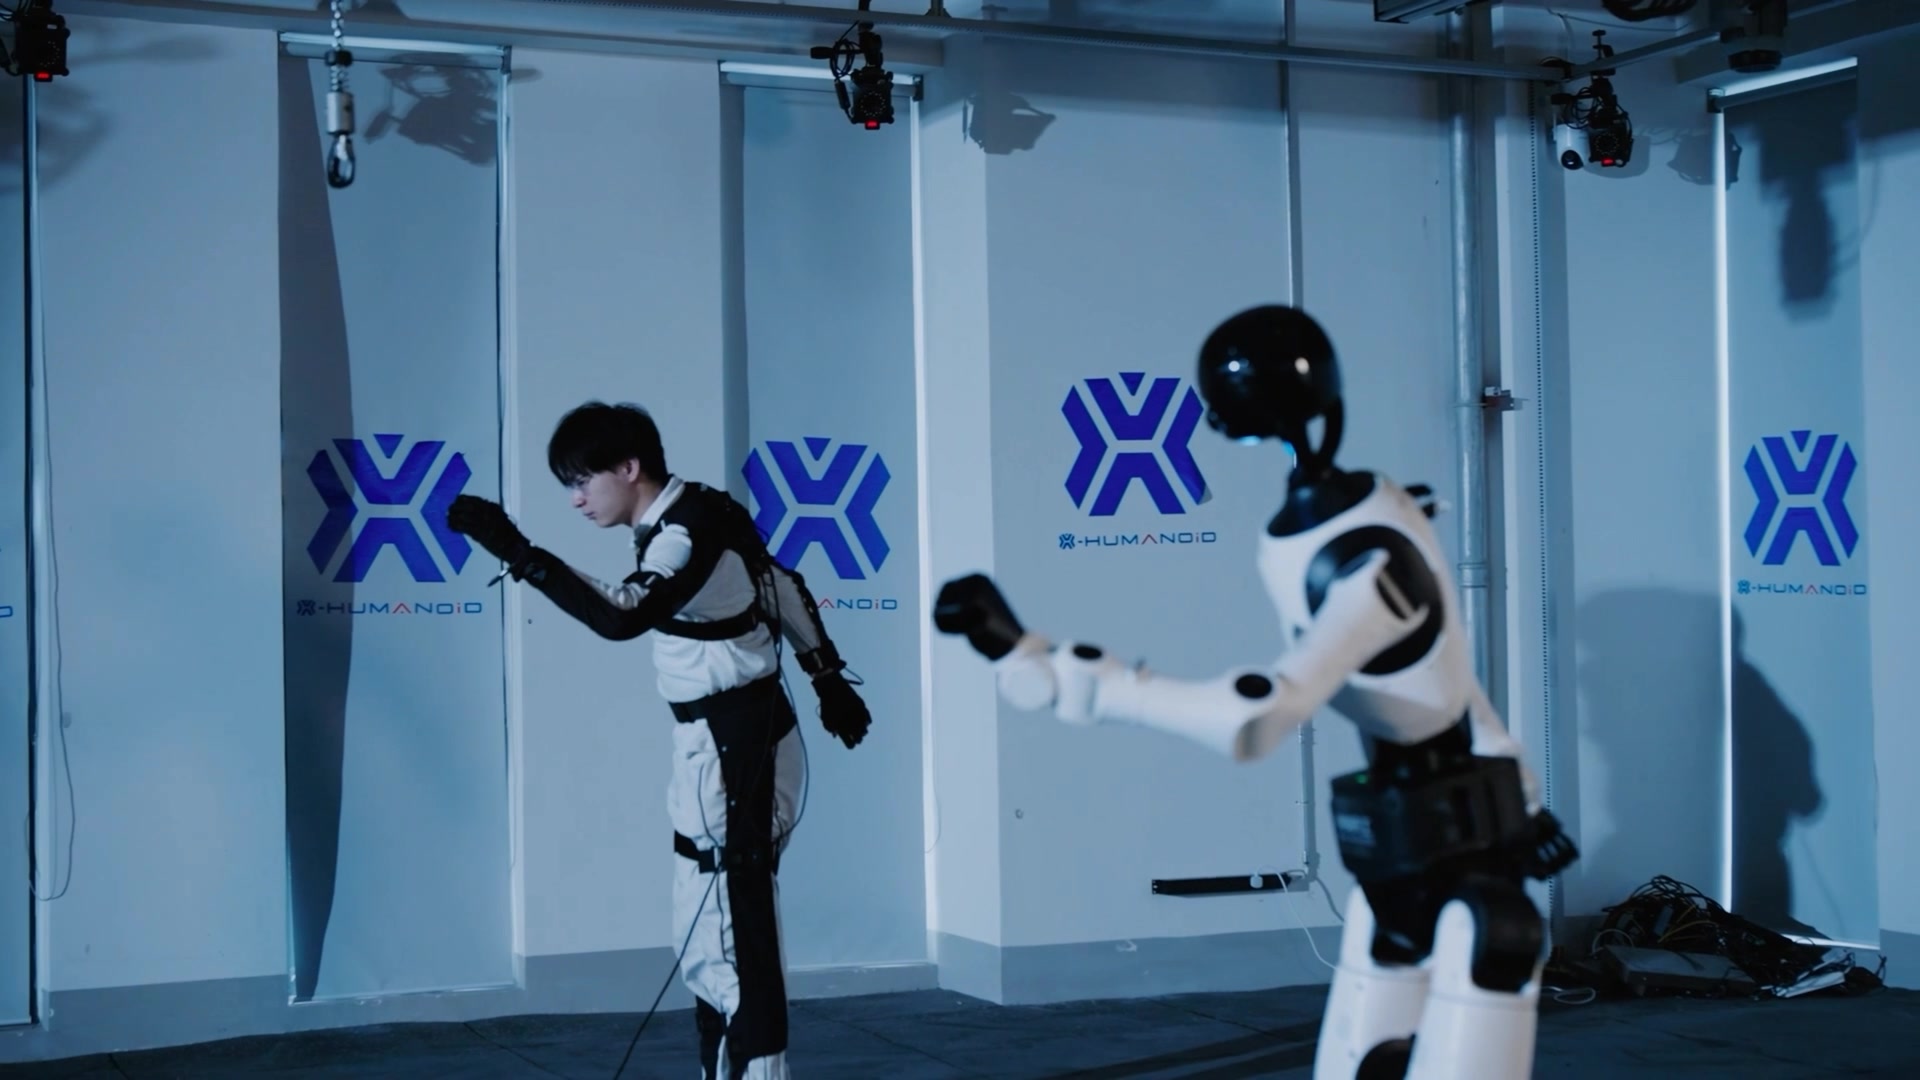
据北京日报报道,该模型把人体动作视为运动蓝本而非标准答案,并仅凭关节电流等本体信息感知负载,无需额外力传感器;报道未引用论文或基准。
为何重要
许多人形机器人能复刻舞蹈,却难以应对负重、外力冲撞和不平地面;Hi-WBC 是北京人形弥补这一差距的尝试。它采用混合专家模型与策略蒸馏,让机器人学新技能而不遗忘旧技能,并用地形感知重新规划落脚点,而非照搬人类步态。中心展示了多台机器人一镜到底整理会议室。上述说法来自开发方并经北京日报报道;值得关注论文、开源权重或独立测试。
要点
- 在“慧思开物”平台更新中发布
- 混合专家模型与策略蒸馏
- 凭关节电流感知负载,无需额外力传感器
- 地形感知重新规划落脚点
- 多机一镜到底整理会议室