Centro de Inovação de Robôs Humanoides de Pequim lança Hi-WBC, modelo geral de controle de corpo inteiro para trabalho real
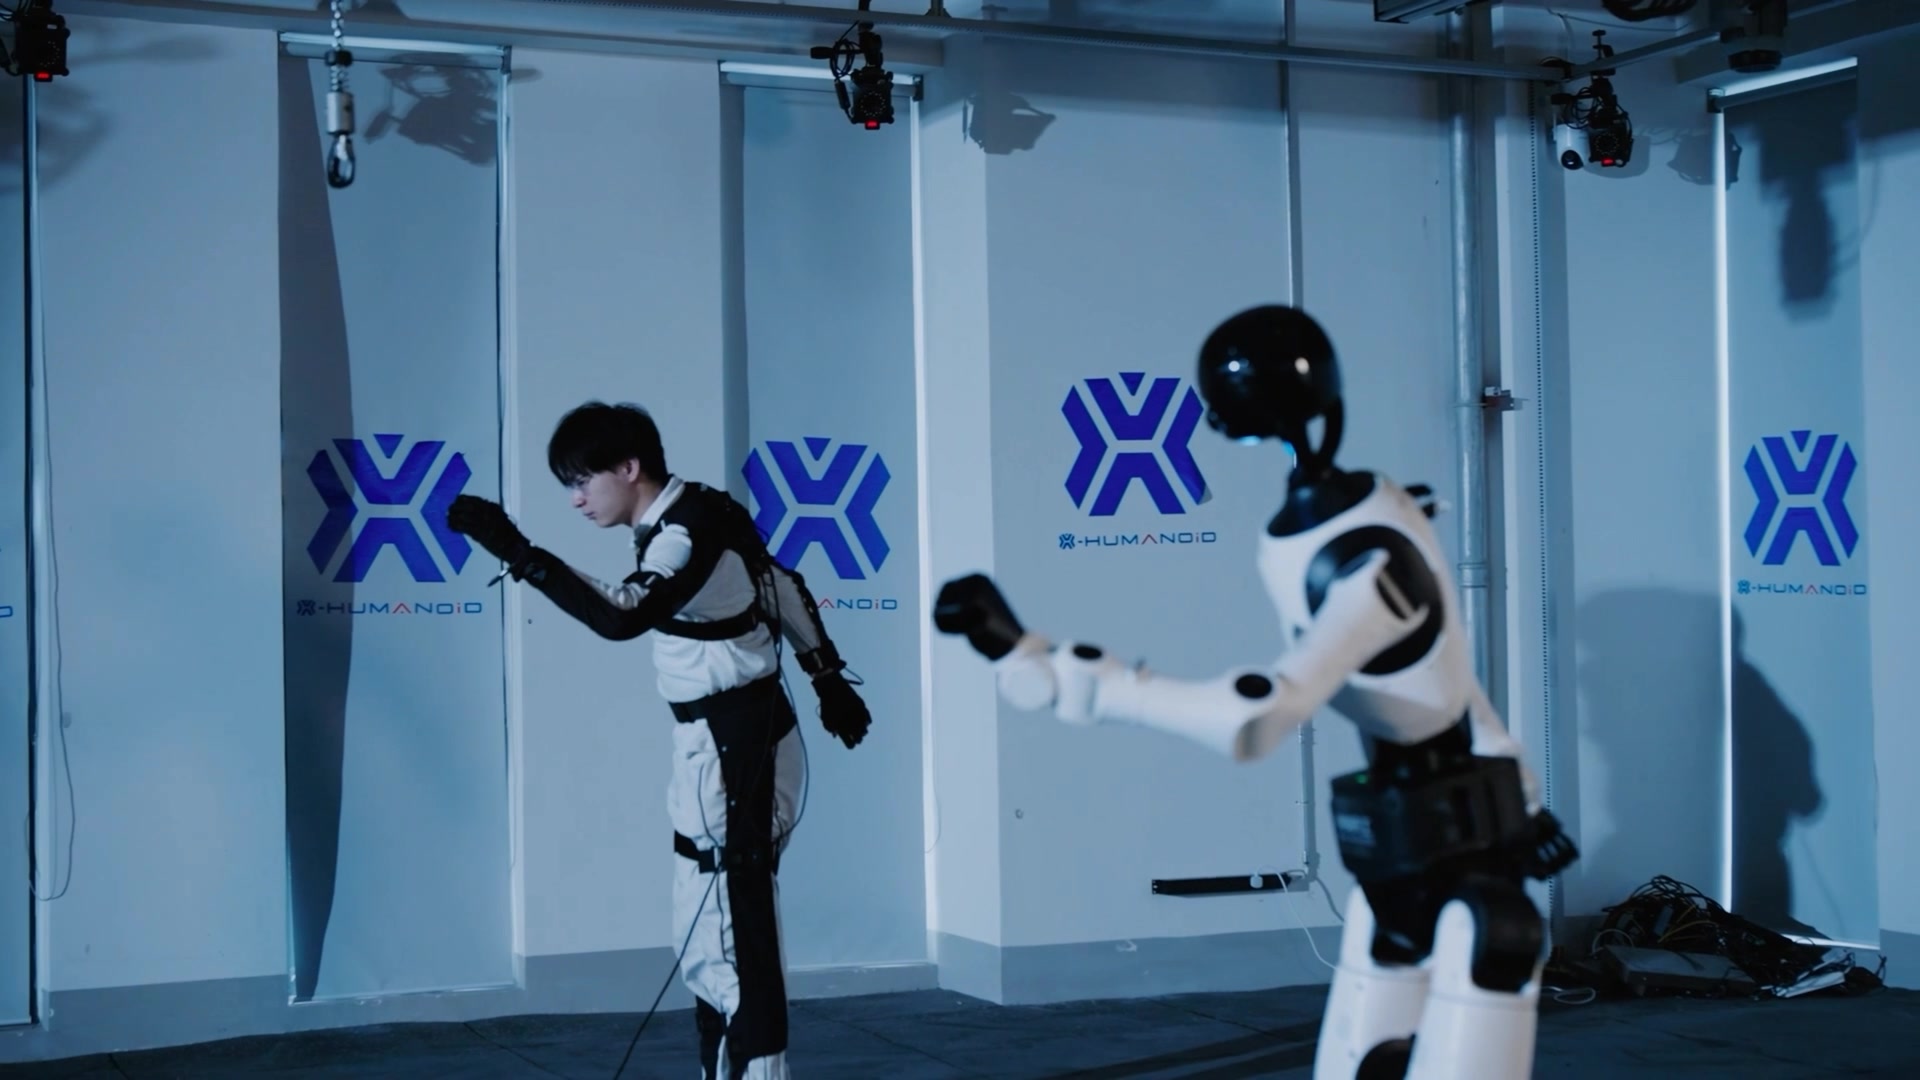
O modelo trata o movimento humano como roteiro-base e não como script, e sente cargas pelas correntes das juntas sem sensores de força extras, diz o Beijing Daily; nenhum artigo ou benchmark é citado.
Por que importa
Muitos humanoides repetem danças mas falham com cargas, empurrões ou piso irregular; o Hi-WBC é a tentativa do centro de Pequim de fechar essa lacuna. Usa mistura de especialistas com destilação de políticas para que novas habilidades não apaguem as antigas, e percepção do terreno para replanejar os apoios em vez de copiar a marcha humana. O centro mostrou vários robôs arrumando uma sala de reuniões numa única tomada. As alegações vêm do desenvolvedor via Beijing Daily; faltam artigo, pesos abertos ou testes independentes.
Fatos principais
- Lançado na plataforma Huisi Kaiwu do centro
- Mistura de especialistas com destilação de políticas
- Sente carga pelas correntes das juntas, sem sensores de força
- Percepção do terreno replaneja apoios
- Robôs arrumaram sala de reuniões numa única tomada