NVIDIA、CoRLでオープンな世界行動モデルGR00T 2とIsaac Lab 3.0を発表
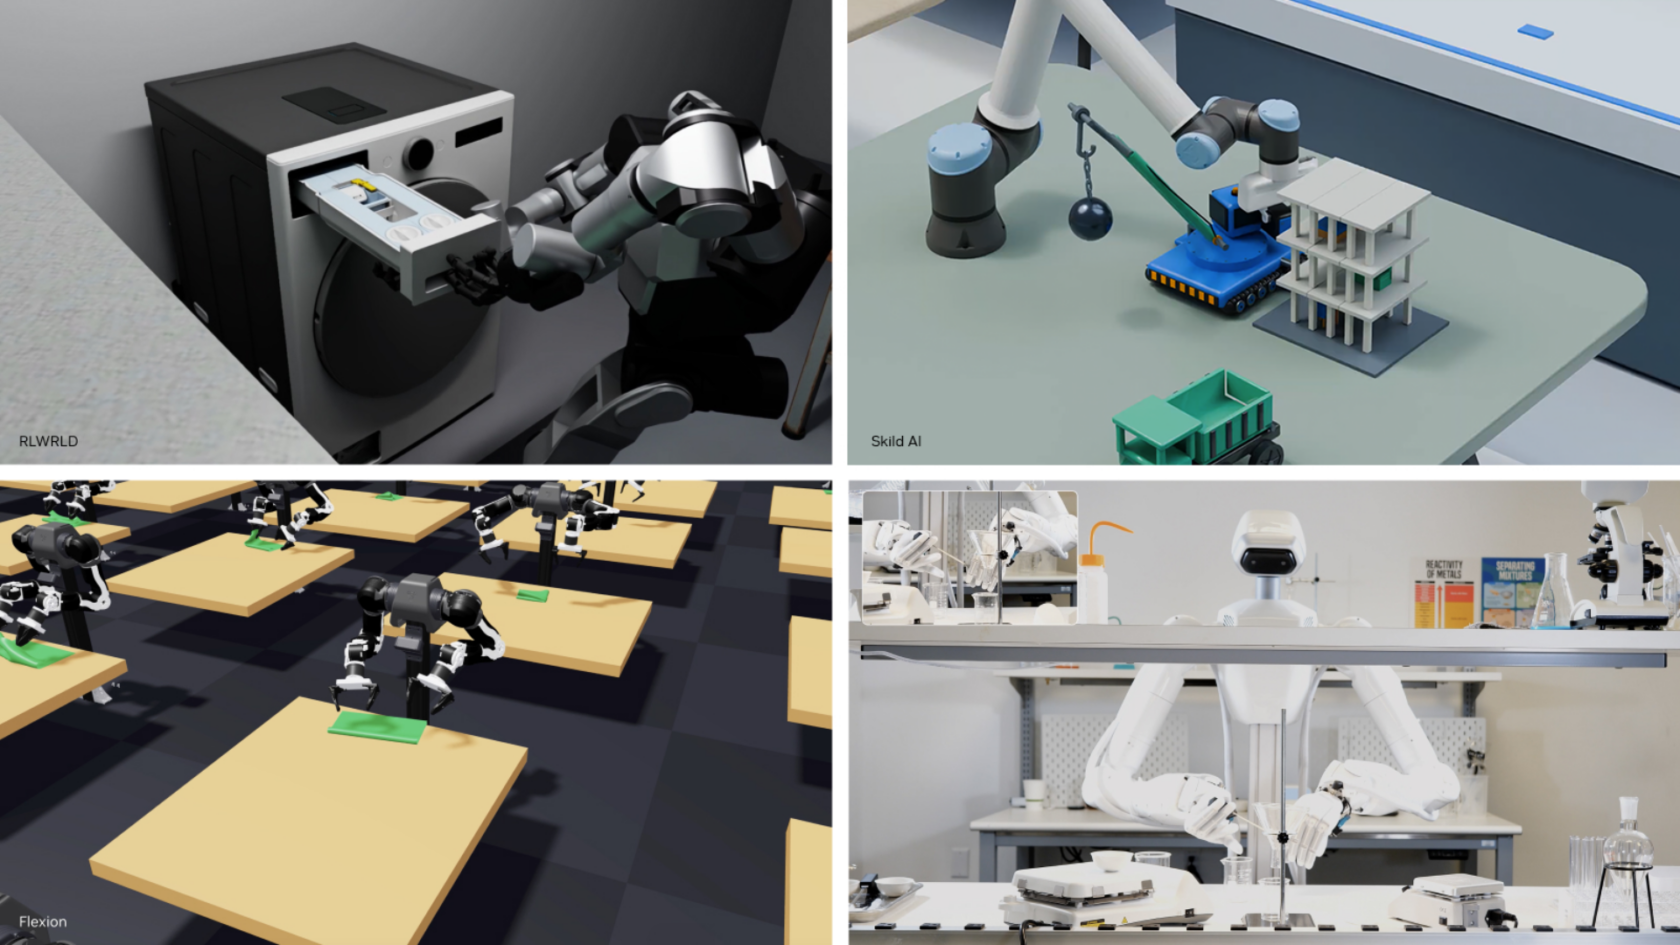
NVIDIAによると、GR00T 2はタスク固有のデモなしで評価50タスク中40タスクを少なくとも1回完了した。結果はNVIDIA自身のもので、独立検証はまだない。
なぜ重要か
NVIDIAはオープンな世界行動モデルを、歩行デモの次の段階であるロボット操作の基盤層と位置づける。GR00T 2はCosmos上に構築され、10万時間の一人称動画を含むロボットと人間のデータで訓練された。NVIDIAは1タスク1デモで50タスクの平均成功率71%、5デモで95%と報告している。Isaac Lab 3.0と新しいオープンベンチマークも公開され、Bosch Research、Siemens、Skild AI、UCバークレーなどが協力する。独立した検証結果と、NVIDIAの2論文が最終候補に残るCoRL最優秀論文賞の行方が注目点だ。
要点
- GR00T 2はNVIDIA Cosmos上に構築
- 人間の一人称データ10万時間で訓練
- デモなしで50タスク中40タスクを1回以上完了
- 1デモで平均成功率71%、5デモで95%
- Isaac Lab 3.0をテキサス州オースティンのCoRLで公開
- NVIDIAの2論文がCoRL最優秀論文の最終候補6本に