英伟达在 CoRL 发布开放世界动作模型 GR00T 2 与 Isaac Lab 3.0
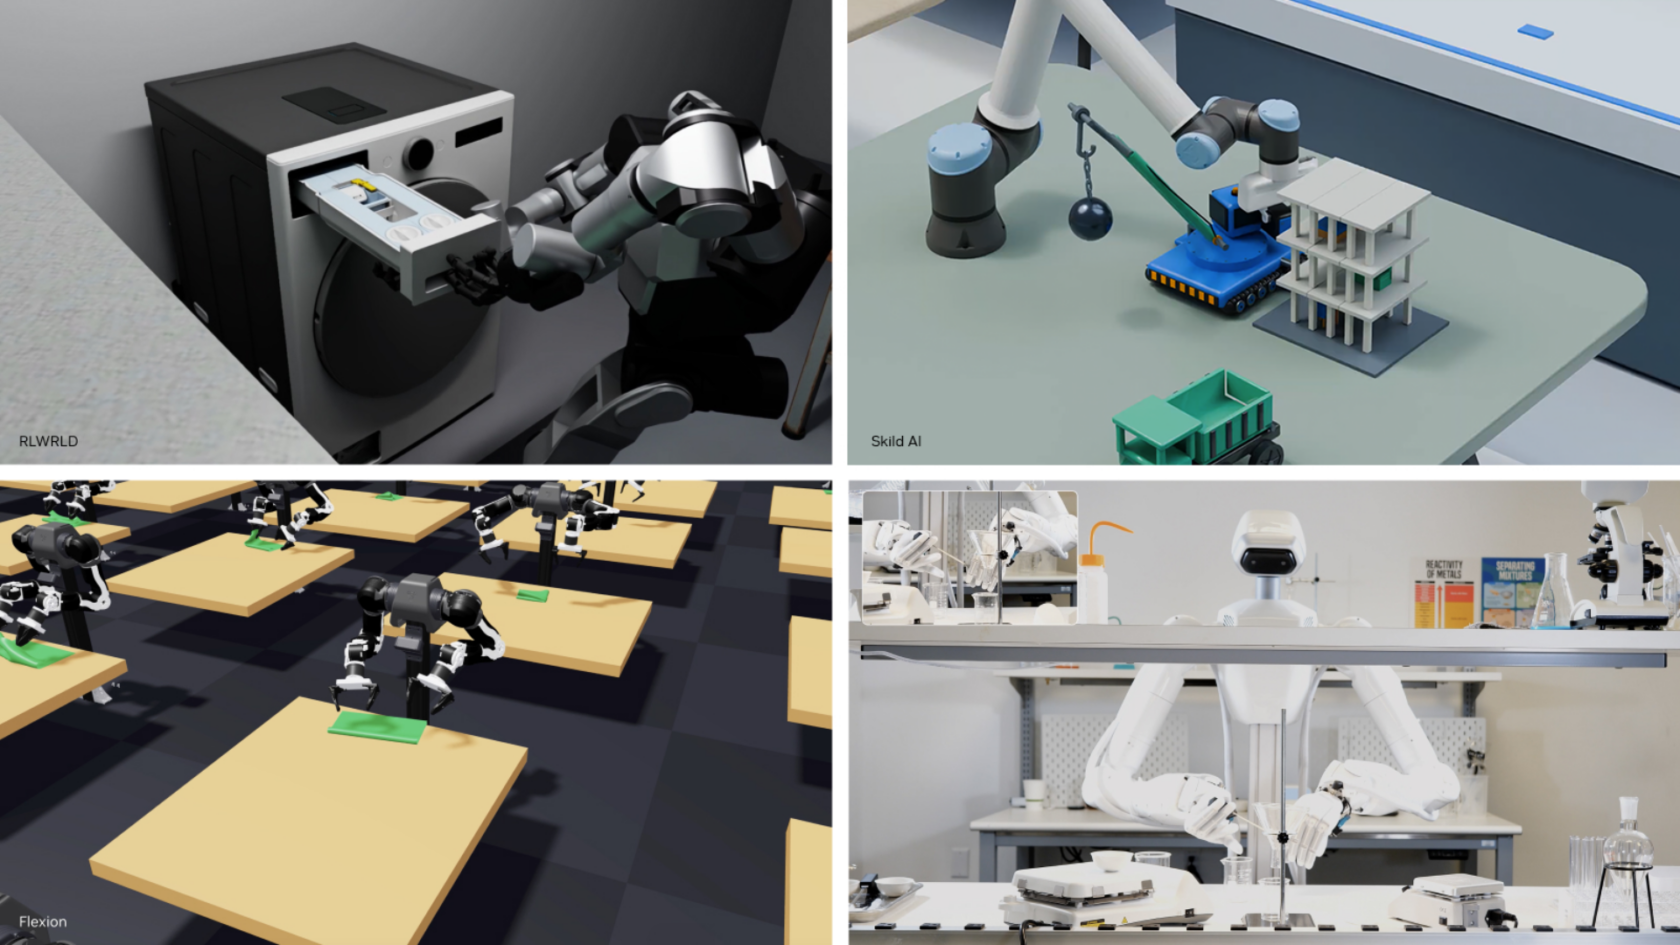
英伟达称,GR00T 2 在无任务专属示范的情况下至少一次完成了 50 项评测任务中的 40 项;该结果来自英伟达自测,尚未经独立验证。
为何重要
英伟达把开放的世界动作模型定位为机器人操作的基础层,是继行走演示之后的下一步。GR00T 2 基于 Cosmos,使用机器人和人类数据训练,其中包括 10 万小时第一人称视频;英伟达称其在每项任务仅一次示范时 50 项任务平均成功率为 71%,五次示范时升至 95%。同时发布的还有 Isaac Lab 3.0 和新的开放基准,合作方包括 Bosch Research、Siemens、Skild AI 和加州大学伯克利分校。接下来关注独立测试结果,以及 CoRL 最佳论文评选,英伟达有两篇论文入围。
要点
- GR00T 2 基于 NVIDIA Cosmos
- 使用 10 万小时人类第一人称数据训练
- 无示范时 50 项任务中 40 项至少完成一次
- 每项任务一次示范平均成功率 71%,五次为 95%
- Isaac Lab 3.0 在德州奥斯汀 CoRL 发布
- 英伟达两篇论文入围 CoRL 六篇最佳论文候选